ZHC2931 è una versione aggiornata di un controller integrato multifunzionale basato sulla tecnologia dell’Internet delle cose (IoT). Gli utenti del sistema di controllo IoT implementato tramite questo controller possono effettuare il monitoraggio remoto delle apparecchiature terminali. Dispone di 1 porta seriale (RS485/RS232), 2 ingressi digitali (DI), 1 DO e 1 interfaccia AI, supportando operazioni di elaborazione logica locale, raccolta automatica e segnalazione attiva, adattamento Modbus RTU/TCP, segnalazione automatica delle soglie di calibrazione e integrazione con software di configurazione, rilevamento IO dei nodi a secco e a umido e altre funzioni speciali, con supporto per reti uno-a-uno e molti-a-uno. Ambito di applicazione: controllo dell’Internet delle Cose, monitoraggio dell’automazione industriale, monitoraggio dei dati nei laboratori universitari; monitoraggio dei dati nei siti industriali sul campo; monitoraggio dei dati nei punti di monitoraggio agricolo sul campo (serre, ecc.); controllo intelligente degli edifici; quadro di comando per l’accensione e lo spegnimento remoto dell’illuminazione stradale.
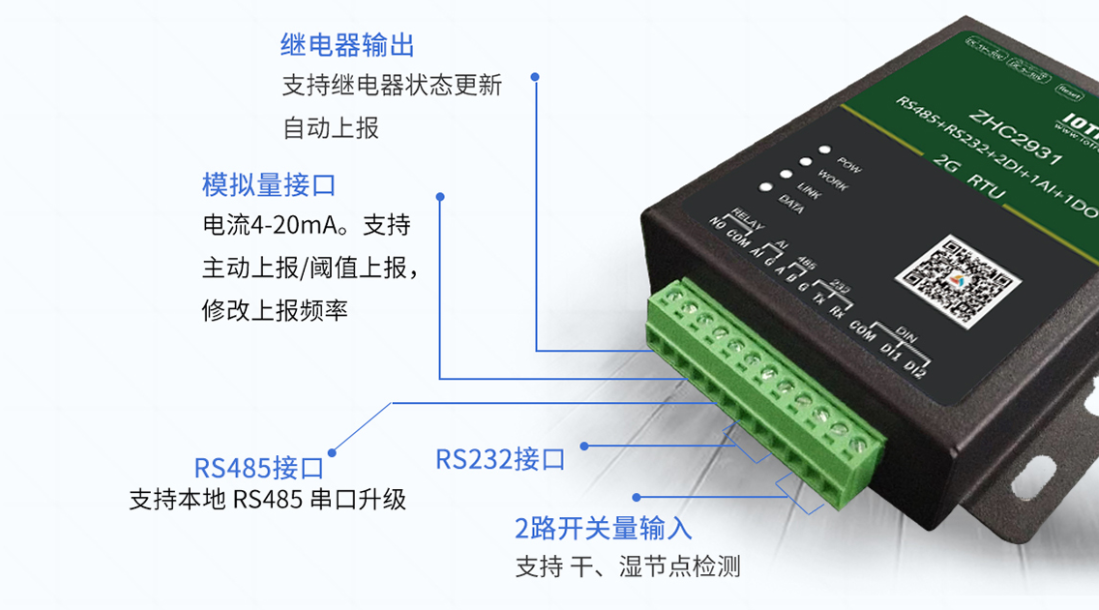
Caratteristiche del prodotto:
◆Supporta 1 uscita a relè
◆ Supporto di 2 ingressi DI (nodo secco/umido)
◆ Supporto di 1 ingresso analogico (corrente)
Supporta 8 istruzioni di controllo condizionale, rendendo il controllo più comodo
◆ Fornisce 1 porta seriale (RS485/RS232)
Supporto del pacchetto heartbeat seriale
◆ Supporta più codici funzione: 01, 02, 03, 04, 05, 06, 0F, 10
Supporto per l'impostazione della direzione del reporting attivo dei dati
Supporto TCP_Client, HTTP_Client
Supporta due modalità di lavoro: modalità host e modalità slave. La modalità host supporta il collegamento in cascata di più dispositivi Modbus.
Compatibile con Modbus RTU/TCP
Supporta l'inoltro e il collegamento in rete nel cloud.
Supporta l'aggiornamento locale e l'aggiornamento remoto.
Supporto del watchdog hardware
Molteplici spie luminose mostrano lo stato di funzionamento
Supporta la risoluzione degli indirizzi dei nomi di dominio
Supporta l'impostazione dell'APN
Supporta l'interrogazione del segnale
Supporto dell'interrogazione del numero di carta SIM
Supporto del pacchetto heartbeat
Supporta pacchetti di registrazione in qualsiasi formato per garantire la legalità e l'unicità dell'identità del dispositivo.
Fornisce un'uscita di commutazione
Il relè adotta l'isolamento fotoelettrico
Il relè mantiene lo stato di lunga apertura e di lunga chiusura.
Supporta la temporizzazione dello stato del relè
Supporta l'impostazione dello stato di avvio del relè
altre istruzioni:
In considerazione delle funzioni di monitoraggio dei nodi e di commutazione dello stato necessarie per il controllo automatizzato dei quadri elettrici in loco, è stato progettato un telecomando basato su Modbus-RTU con il microcontrollore PIC come nucleo di controllo. Il telecomando integra il protocollo di comunicazione Modbus, dispone di funzioni di gestione degli indirizzi dei dispositivi, configurazione dei parametri di comunicazione, acquisizione e controllo degli interruttori ed è in grado di interfacciarsi con l’interfaccia RS485 a valle del controller principale, come il gateway di acquisizione dati, tramite il bus RS485. Come dimostrato dalla verifica pratica, il telecomando è in grado di realizzare in modo affidabile il controllo e il monitoraggio degli interruttori in loco dell’impianto di climatizzazione, con bassi costi di implementazione e un funzionamento affidabile.
1 Introduzione Il protocollo Modbus è un protocollo bus introdotto dalla società Modicon e ampiamente utilizzato in ambito industriale [1]. Grazie a questo protocollo, è possibile ottenere una comunicazione affidabile tra i controllori e tra questi e altri dispositivi attraverso la rete di comunicazione. Modbus è un protocollo di trasmissione dei messaggi a livello applicativo, situato al livello 7 del modello OSI. È in grado di garantire la comunicazione client/server tra dispositivi su diversi tipi di bus.
Quando si comunica sul bus, nella modalità RTU del protocollo Modbus, ogni byte da 8 bit del messaggio viene suddiviso in due caratteri esadecimali da 4 bit. Il vantaggio principale di questa modalità è che la densità di trasmissione, a parità di velocità di trasmissione, è superiore rispetto alla modalità ASCII [3]. Sul bus RS458, il protocollo Modbus è in grado di realizzare comunicazioni remote da decine a migliaia di metri grazie alle funzionalità di trasmissione bilanciata, ricezione differenziale e soppressione delle interferenze in modo comune utilizzate nell’RS-485 [4-5]. Il telecomando progettato utilizza un microcontrollore a 8 bit di Microchip come dispositivo centrale e impiega l’RS458 con funzione di isolamento come bus di comunicazione. È in grado di acquisire grandezze di stato a 12 bit e di controllare grandezze di commutazione a 4 bit. 2 Progettazione hardware del controller Il progetto complessivo del telecomando basato sul microcontrollore PIC16F73 è illustrato nella Figura 1.
Il microcontrollore PIC16F73 dispone di numerose risorse integrate, tra cui 22 interfacce GPIO, 3 timer, 11 interrupt, 1 porta seriale universale AUSART e altre periferiche; è dotato di una memoria FLASH da 4K×14 bit e di 192 byte di memoria RAM; ampio intervallo di temperature di funzionamento, elevata capacità anti-interferenza, molto adatto all’uso in contesti industriali. In particolare, utilizza un set di istruzioni RISC ad alte prestazioni, presenta un’elevata efficienza di esecuzione, una programmazione comoda e flessibile e fornisce una soluzione molto pratica per piccoli sistemi di controllo [6-7]. Figura 1 Schema a blocchi generale dell’hardware del telecomando Il telecomando utilizza un PIC16F73-I/SP a 28 pin ed è dotato di un totale di 4 canali di controllo dell’uscita delle grandezze di stato, 12 canali di ingresso per l’acquisizione delle grandezze di stato e 1 interfaccia RS485 half-duplex. Al fine di garantire la protezione della porta del controller, l’interfaccia di ingresso per l’acquisizione delle grandezze di stato a 12 canali è dotata di un optoaccoppiatore per l’isolamento; l’uscita a 4 canali tramite interruttori è realizzata tramite un relè; allo stesso tempo, è dotata di una capacità di isolamento di tensione di 2,5 kV e di una protezione ESD di ±15 kV. Il ricetrasmettitore RS-485 isolato ADM2587E implementa un’interfaccia di comunicazione RS485 ad alta velocità [8]. L’intero circuito stampato del telecomando è mostrato nella Figura 2. Figura 2 Circuito PCB del telecomando (vista dall’alto) Figura 3 Circuito di uscita di controllo dello stato del modulo di telecomando La Figura 3 mostra il circuito dell’interfaccia di uscita del controller, in cui la porta I/O del microcontrollore PIC pilota direttamente l’optoisolatore TLP781 per controllare il passaggio della bobina di lavoro del relè. Spegnimento, realizzando così l’operazione di apertura e chiusura dell’uscita di stato. La Figura 4 mostra il principio di progettazione di una delle porte DI di acquisizione delle grandezze di stato del controller.
Figura 4: Circuito di acquisizione delle grandezze di stato con protezione di isolamento. Il circuito di acquisizione utilizza optoaccoppiatori per garantire l’isolamento tra la sezione di ingresso e l’MCU principale, al fine di proteggere la sicurezza dei dispositivi principali; allo stesso tempo, l’alimentazione della porta di ingresso HVCC=24V passa prima attraverso Q2/Z1/R17, un circuito stabilizzatore di tensione lineare, per realizzare un’alimentazione con stabilizzazione di tensione indipendente per ciascuna porta DI; inoltre, il diodo TVS di soppressione dei transitori SMBJ26A è in grado di ridurre l’impatto di picchi di tensione imprevisti. 3 Progettazione del software del controller Il software del telecomando adotta la modalità di sistema front-end e back-end. Il programma in primo piano è un ciclo di polling infinito e la sua struttura complessiva è illustrata nella Figura 5.
Figura 5: Diagramma di flusso del software front-end del telecomando. Il programma front-end monitora principalmente lo stato dei livelli di 12 canali DI e il flag di ricezione dei byte dell’UART. Il software in background del controller comprende principalmente il processo di monitoraggio dei 12 livelli IO per la raccolta dei dati di stato, il processo di controllo dell’uscita dei dati di stato delle 4 porte IO di uscita, il processo di elaborazione del protocollo Modbus-RTU, nonché la ricezione e la trasmissione tramite la porta seriale UART, per un totale di 5 task.
La figura 6 illustra il processo di invio e ricezione dei frame di dati UART. Considerando le prestazioni veloci ed efficienti del ciclo di istruzione del microcontrollore PIC, pari a 200 ns, al fine di aumentare la resistenza alle interferenze del sistema, la porta seriale UART utilizza anche la modalità con bit di flag di polling per confermare l'invio e la ricezione dei dati.
Quando la porta seriale UART riceve la struttura completa del frame di dati, il programma in background entrerà nel flusso di elaborazione del protocollo Modbus-RTU per analizzare, eseguire e rispondere al frame di protocollo. (a) Trasmissione del frame di dati UART (b) Ricezione tramite polling del frame di dati UART Figura 6 Processo di invio e ricezione del frame di dati UART 4 Progettazione del protocollo Modbus del controller Il protocollo Modbus è un protocollo di tipo richiesta/risposta in grado di fornire codici funzione corrispondenti al frame di protocollo stabilito.
Parole chiave: dtu