Este guia ajuda os programadores a começarem rapidamente a trabalhar com o EC700 — abordando a comunicação através da porta série, o controlo de E/S digitais, a integração da API REST, a gestão do software pré-instalado e a personalização do logótipo de arranque.
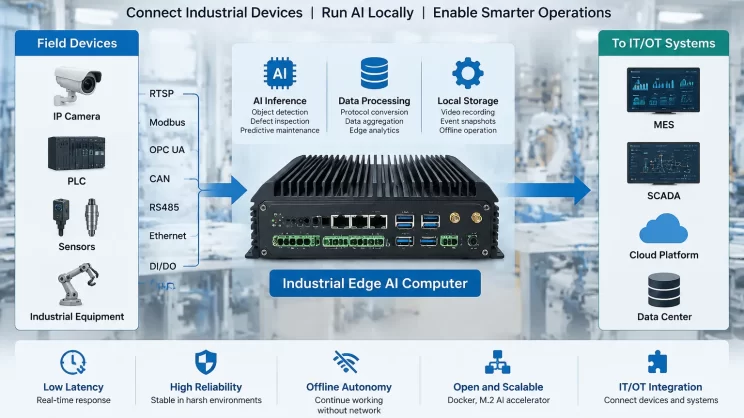
O EC700 é um PC industrial para computação de ponta com IA, equipado com o processador Rockchip RK3588J e uma NPU integrada de 6 TOPS, concebido para a inferência de IA no próprio dispositivo. É frequentemente utilizado na produção inteligente, na inspeção por visão industrial e noutros cenários de IA. Consulte a ficha técnica completa em Página do produto EC700.
Prerequisites and Tools for EC700 Developments
Este guia aplica-se ao gateway EC700. Antes de começar, certifique-se de que tem as seguintes ferramentas à mão. Faça o download das seguintes ferramentas através do página de downloads.
Cliente SSH
Recomenda-se o MobaXterm, mas também pode utilizar qualquer cliente SSH com o qual esteja familiarizado.
Ferramenta de depuração em série
Recomenda-se o uso do XCOM, mas também pode utilizar qualquer terminal de série que preferir.
Acessórios de hardware
Entre as ferramentas auxiliares de depuração mais comuns contam-se os adaptadores USB para RS485, os cabos Ethernet, etc. Por favor, prepare-os você mesmo.
Cadeia de ferramentas de compilação cruzada
Se estiver a compilar aplicações nativas em C/C++ num PC anfitrião e a implementá-las no EC700.
Ambiente de software
O EC700 vem equipado com um ambiente Linux totalmente integrado. Eis o que está a funcionar nos bastidores:
| Software | Versão |
|---|---|
| SO | Linux incorporado |
| Kernel | Linux 6.1.118 |
| Node.js | v22.17.0 |
| Python | Python 3.10.12 |
| Concha | bash |
| Docker | V27.4.1 |
| Qt | V5.15.3 |
| Ambiente de trabalho | Xfce4 |
Recursos do dispositivo
| Categoria | Detalhes | Observações |
|---|---|---|
| Armazenamento | 128 GB no total | ~108 GB de espaço livre de fábrica; expansível através de cartão SD ou SSD M.2 NVMe |
| Memória | 8 GB | ~6 GB de espaço livre de fábrica |
| CPU | RK3588 | ~98% em modo de espera logo ao sair da embalagem |
| NPU | 6 TOPS | ~100% em modo de espera logo ao sair da embalagem |
Interfaces periféricas
1. Porta de depuração
O EC700 disponibiliza a porta série de depuração do sistema através de um Tipo C interface. Utilize estas definições no seu terminal série:
- Velocidade de transmissão: 115 200
- Bits de dados: 8
- Bits de paragem: 1
- Paridade: Nenhuma
- Controlo de fluxo: Nenhum
- Nome de utilizador predefinido: root
- Palavra-passe predefinida: Consulte a documentação sobre permissões do sistema aberto.
2. Portas seriais (RS485 / RS232)
O EC700 dispõe de dois canais RS485 e um canal RS232:
| Interface de hardware | Ficheiro do dispositivo |
|---|---|
| RS485-1 | /dev/ttyS3 (corresponde a A1 / B1) |
| RS485-2 | /dev/ttyS4 (corresponde a A2 / B2) |
| RS232 | /dev/ttyS1 (corresponde a TXD / RTD) |
Nota: As portas RS485 utilizam controlo automático de direção. Não é necessário alternar manualmente entre os modos de transmissão e receção — o hardware trata disso automaticamente.
2.1 Teste rápido
Utilize o minicom utilitário para testes. Consulte os recursos online ou o GPT/Google para obter detalhes sobre a sua utilização.
2.2 Exemplo de código em C
#include
#include
#include
#include
#include
#include
#include
#include

#define BUFFER_SIZE 256

typedef struct {
  int baud_rate; // Velocidade de transmissão
  int data_bits; // Bits de dados (5, 6, 7, 8)
  int stop_bits; // Bits de paragem (1,2)
  char parity; // Bit de paridade (N: Nenhuma, O: Ímpar, E: Par)
} SerialConfig;

int set_serial_attr(int fd, SerialConfig *config)
{
  struct termios tty;

  if (tcgetattr(fd, &tty) baud_rate) {
    case 9600: speed = B9600; break;
    case 19200: speed = B19200; break;
    case 38400: speed = B38400; break;
    case 57600: speed = B57600; break;
    case 115200: speed = B115200; break;
    padrão:
 fprintf(stderr, "Velocidade de transmissão não suportada, a utilizar 115200\n");
 velocidade = B115200;
  }
  cfsetispeed(&tty, velocidade);
  cfsetospeed(&tty, velocidade);

  // Definir bits de dados
  tty.c_cflag &= ~CSIZE;
  switch (config->data_bits) {
    case 5: tty.c_cflag |= CS5; break;
    case 6: tty.c_cflag |= CS6; break;
    case 7: tty.c_cflag |= CS7; break;
    case 8: tty.c_cflag |= CS8; break;
  default:
    fprintf(stderr, "Bits de dados não suportados, a utilizar 8\n");
    tty.c_cflag |= CS8;
  }

  // Definir bits de paragem
  if (config->stop_bits == 2) {
  tty.c_cflag |= CSTOPB;
  } else {
  tty.c_cflag &= ~CSTOPB;
  }

  // Definir o bit de paridade
  switch (config->parity) {
    case 'N': case 'n':
 tty.c_cflag &= ~PARENB; // Nenhuma
 break;
    case 'O': case 'o':
      tty.c_cflag |= PARENB; // Ímpar
 tty.c_cflag |= PARODD;
 break;
    case 'E': case 'e':
 tty.c_cflag |= PARENB; // Par
      tty.c_cflag &= ~PARODD;
 break;
    default:
 fprintf(stderr, "Paridade não suportada, a utilizar N\n");
 tty.c_cflag &= ~PARENB;
  }

  // Outras configurações
  tty.c_cflag |= (CLOCAL | CREAD); // Ativar o modo recetor e local
  tty.c_cflag &= ~CRTSCTS; // Desativar o controlo de fluxo por hardware

  tty.c_lflag &= ~(ICANON | ECHO | ECHOE | ISIG); // Modo de entrada bruta
  tty.c_oflag &= ~OPOST; // Modo de saída bruta

  tty.c_cc[VMIN] = 1; // Número mínimo de caracteres a ler
  tty.c_cc[VTIME] = 0; // Tempo limite de leitura (unidade: 0,1 segundos)

  if (tcsetattr(fd, TCSANOW, &tty) < 0) {
    perror("tcsetattr");
    return -1;
  }

  return 0;
}

int main(int argc, char *argv[])
{
  int fd;
  char *portname;

  if (argc < 2) {
    fprintf(stderr, "Utilização: %s \n", argv[0]);
    exit(EXIT_FAILURE);
  }

  portname = argv[1];

  // Configurar os parâmetros da porta série
  SerialConfig config = {
    .baud_rate = 115200, // Velocidade de transmissão
    .data_bits = 8, // Bits de dados
    .stop_bits = 1, // Bits de paragem
    .parity = 'N' // Paridade (N: Nenhuma, O: Ímpar, E: Par)
  };

  fd = open(portname, O_RDWR | O_NOCTTY | O_NONBLOCK);
  if (fd < 0) {
    perror("open");
    exit(EXIT_FAILURE);
  }

  if (set_serial_attr(fd, &config)) {
    close(fd);
    exit(EXIT_FAILURE);
  }

  printf("Teste de eco da porta série a decorrer em %s\n", portname);
  printf("Configuração: %d baud, %d bits de dados, %d bit de paragem, %c paridade\n",
  config.baud_rate, config.data_bits, config.stop_bits, config.parity);
  printf("Prima Ctrl+C para sair.\n");

  fd_set readfds;
  char buffer[BUFFER_SIZE];
  int n;

  while (1) {
    FD_ZERO(&readfds);
    FD_SET(fd, &readfds);

    // Aguarda indefinidamente pela chegada de dados (configuração de tempo limite removida)
    if (select(fd + 1, &readfds, NULL, NULL, NULL)  0) {
 buffer[n] = '\0';
 printf("Recebidos %d bytes: %s\n", n, buffer);

        // Repetir dados
 write(fd, buffer, n);
    } else if (n < 0) {
 if (errno != EAGAIN && errno != EWOULDBLOCK) {
 perror("read");
        break;
 }
 }
    }
  }

  close(fd);
  return 0;
}
Compilar: gcc rs485_exemplo.c -o rs485_exemplo
Teste RS485-1: ./rs485_example /dev/ttyS3
2.3 Exemplo de código em Python
import serial
import select
import sys
import tty

class SerialConfig:
  def __init__(self):
    self.baud_rate = 115200 # Velocidade de transmissão
    self.data_bits = 8 # Bits de dados
    self.stop_bits = 1 # Bits de paragem
    self.parity = 'N' # Paridade (N: Nenhuma, O: Ímpar, E: Par)

def set_serial_config(ser, config):
  """Configurar os parâmetros da porta série"""
  # Definir taxa de transmissão
  ser.baudrate = config.baud_rate

  # Definir bits de dados
  if config.data_bits == 5:
    ser.bytesize = serial.FIVEBITS
  elif config.data_bits == 6:
    ser.bytesize = serial.SIXBITS
  elif config.data_bits == 7:
    ser.bytesize = serial.SEVENBITS
  else: # Valor predefinido para 8 bits
    ser.bytesize = serial.EIGHTBITS

  # Definir bits de paragem
  if config.stop_bits == 2:
    ser.stopbits = serial.STOPBITS_TWO
  else: # Padrão: 1 bit
    ser.stopbits = serial.STOPBITS_ONE

  # Definir paridade
  if config.parity.upper() == 'O':
    ser.parity = serial.PARITY_ODD
  elif config.parity.upper() == 'E':
    ser.parity = serial.PARITY_EVEN
  caso contrário: # Padrão: nenhum
    ser.parity = serial.PARITY_NONE

 # Desativar controlo de fluxo por hardware
  ser.rtscts = False
  # Desativar controlo de fluxo por software
  ser.xonxoff = False
  # Definir tempo de espera
  ser.timeout = 0.1 # Tempo de espera de 100 ms

  return ser

def main():
  if len(sys.argv) < 2:
    print(f"Utilização: {sys.argv[0]} ")
    print(f"Exemplo: {sys.argv[0]} /dev/ttyS7")
    sys.exit(1)

  portname = sys.argv[1]
  buff_size = 256

 # Inicializar configuração serial
  config = SerialConfig()

  try:
    # Abrir porta série
    ser = serial.Serial()
    ser.port = portname
    # Aplicar configuração e abrir porta série
    ser = set_serial_config(ser, config)
    ser.open()

    if not ser.is_open:
 print("Falha ao abrir a porta série")
 sys.exit(1)

 print(f"Porta série {portname} aberta com sucesso")
    print(f"Configuração: Velocidade de transmissão {config.baud_rate}, Bits de dados {config.data_bits}, "
f"Bits de paragem {config.stop_bits}, Paridade {config.parity}")
    print("Prima Ctrl+C para sair")

    # Utilizar o `select` para monitorizar os dados da porta série
    while True:
 # Aguardar a chegada de dados na porta série
 readable, _, _ = select.select([ser.fileno()], [], [], None)

      if readable:
 # Ler dados
 data = ser.read(buff_size - 1)
 if data:
 # Tentar descodificar como cadeia de caracteres; apresentar em hexadecimal se falhar
 try:
 text = data.decode('utf-8')
         except UnicodeDecodeError:
 text = f"[Dados binários] {data.hex()}"

 print(f"Recebidos {len(data)} bytes: {text}")

        # Enviar dados de volta
 ser.write(data)

  except serial.SerialException as e:
    print(f"Erro de série: {e}")
    sys.exit(1)
  except KeyboardInterrupt:
    print("\nInterrupção do utilizador, a sair")
  finally:
    if 'ser' in locals() and ser.is_open:
 ser.close()
 print("Porta série fechada")
if __name__ == "__main__":
  main()
Instale primeiro a dependência: pip install pyserial
Teste RS485-1: python uart_example.py /dev/ttyS3
3. DI
O EC700 dispõe de um canal de entrada digital para a deteção de sinais de contacto seco, correspondente aos terminais DIN+ e DIN-.
| Interface de hardware | Índice IO |
|---|---|
| DI-1 | 130 |
3.1 Teste rápido
#!/bin/bash
Teste de entrada digital (DI) do # EC700
Utilização do #: bash di_example.sh
Exemplo do #: bash di_example.sh 130

if [ $# -lt 1 ]; then
  echo "Utilização: bash $0 "
  echo "Exemplo: bash $0 130"
  exit 1
fi

GPIO=$1
GPIO_PATH=/sys/class/gpio/gpio${GPIO}

echo "Teste DI do EC700 - GPIO $GPIO"
echo "--------------------------"

Exportação de GPIO #
if [ ! -d "$GPIO_PATH" ]; then
  echo "$GPIO" > /sys/class/gpio/export 2>/dev/null
  sleep 0.1
fi

if [ ! -d "$GPIO_PATH" ]; then
  echo "ERRO: Não é possível exportar o GPIO $GPIO"
  exit 1
fi

# Definir a direção para entrada
echo "in" > ${GPIO_PATH}/direction

echo ""
echo "A ler o valor de DI..."
echo "Ligar DIN+ a 3,3 V -> valor=1"
echo "Ligar DIN+ a GND -> valor=0"
echo "Prima Ctrl+C para parar"
echo ""

# Ciclo de leitura
while true; do
  VAL=$(cat ${GPIO_PATH}/value 2>/dev/null)
  if [ "$VAL" != "$LAST" ]; then
    echo "[$(data +%H:%M:%S)] DI = $VAL"
    LAST=$VAL
  fi
  sleep 0.2
done
Executar: bash di_example.sh 130
Após executar o script, ligue ou desligue repetidamente os pinos DIN+ e DIN- para observar as alterações no estado das entradas digitais.
3.2 Exemplo de código em C
/*
* EC700 DI (Digital Input) Test
* Usage: ./di_example <GPIO_NUM>
* Example: ./di_example 130
*
* Connect DIN+ to 3.3V -> reads 1
* Connect DIN+ to GND -> reads 0
* Ctrl+C to stop
*/

#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <unistd.h>
#include <signal.h>
#include <fcntl.h>
#include <time.h>

static int keep_running = 1;

static void sig_handler(int sig)
{
  (void)sig;
  keep_running = 0;
}

/* return 0 on success, -1 on error */
static int gpio_write_file(const char *path, const char *value)
{
  int fd = open(path, O_WRONLY);
  if (fd < 0) {
    perror("open");
    return -1;
  }
  if (write(fd, value, strlen(value)) < 0) {
    perror("write");
    close(fd);
    return -1;
  }
  close(fd);
  return 0;
}

/* return value char on success, -1 on error */
static int gpio_read_value(const char *path)
{
  char buf[4] = {0};
  int fd = open(path, O_RDONLY);
  if (fd < 0) {
    perror("open");
    return -1;
  }
  if (read(fd, buf, sizeof(buf) - 1) < 0) {
    perror("read");
    close(fd);
    return -1;
  }
  close(fd);
  return buf[0];
}

int main(int argc, char *argv[])
  {
    int gpio;
    char path[128];
    char export_str[16];
    int last_val = -1;

    if (argc < 2) {
      fprintf(stderr, "Usage: %s <GPIO_NUM>\n", argv[0]);
      fprintf(stderr, "Example: %s 130\n", argv[0]);
      return 1;
  }

  gpio = atoi(argv[1]);
  if (gpio < 0 || gpio > 512) {
    fprintf(stderr, "Invalid GPIO number: %d\n", gpio);
    return 1;
  }

  signal(SIGINT, sig_handler);
  signal(SIGTERM, sig_handler);

  printf("EC700 DI Test - GPIO %d\n", gpio);
  printf("--------------------------\n");

  /* Export GPIO */
  snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d", gpio);

  if (access(path, F_OK) != 0) {
    snprintf(export_str, sizeof(export_str), "%d", gpio);
  if (gpio_write_file("/sys/class/gpio/export", export_str) < 0) {
    fprintf(stderr, "ERROR: Cannot export GPIO %d\n", gpio);
    return 1;
  }
  usleep(100000); /* 100ms settle time */
  }

  /* Set direction to input */
  snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/direction", gpio);
  if (gpio_write_file(path, "in") < 0) {
    fprintf(stderr, "ERROR: Cannot set GPIO %d to input\n", gpio);
    return 1;
  }

  printf("\nReading DI value...\n");
  printf("Short DIN+ to 3.3V -> value=1\n");
  printf("Short DIN+ to GND -> value=0\n");
  printf("Press Ctrl+C to stop\n\n");

  /* Read loop */
  while (keep_running) {
    snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/value", gpio);
    int val = gpio_read_value(path);
    if (val < 0) {
      fprintf(stderr, "ERROR: Cannot read GPIO %d value\n", gpio);
    break;
  }

  if (val != last_val) {
    time_t now = time(NULL);
    struct tm *tm_info = localtime(&now);
    printf("[%02d:%02d:%02d] DI = %c\n",
    tm_info->tm_hour, tm_info->tm_min, tm_info->tm_sec,
val);
    fflush(stdout);
    last_val = val;
  }

  usleep(10000); /* 10ms */
}

  /* Unexport */
  printf("\nCleaning up...\n");
  snprintf(export_str, sizeof(export_str), "%d", gpio);
  gpio_write_file("/sys/class/gpio/unexport", export_str);

  printf("Done.\n");
  return 0;
}
Compilar: gcc di_example.c -o di_example
Executar: ./di_example 130
3.3 Exemplo de código em Python
#!/usr/bin/env python3
"""
Teste de DI (Entrada Digital) do EC700
Utilização: python3 di_example.py
Exemplo: python3 di_example.py 130

Ligar DIN+ a 3,3 V -> lê 1
Ligar DIN+ a GND -> lê 0
Ctrl+C para parar
"""

import sys
import os
import time

GPIO_BASE = "/sys/class/gpio"

def gpio_export(num):
path = os.path.join(GPIO_BASE, "export")
with open(path, "w") as f:
f.write(str(num))

def gpio_unexport(num):
  path = os.path.join(GPIO_BASE, "unexport")
  with open(path, "w") as f:
    f.write(str(num))

def gpio_set_direction(num, direction):
  path = os.path.join(GPIO_BASE, f"gpio{num}", "direction")
  with open(path, "w") as f:
    f.write(direction)

def gpio_read_value(num):
  path = os.path.join(GPIO_BASE, f"gpio{num}", "value")
  with open(path, "r") as f:
    return f.read().strip()

def main():
  if len(sys.argv) < 2:
    print(f"Utilização: python3 {sys.argv[0]} ")
    print(f"Exemplo: python3 {sys.argv[0]} 130")
    sys.exit(1)

gpio = int(sys.argv[1])

gpio_path = os.path.join(GPIO_BASE, f"gpio{gpio}")

print(f"Teste DI do EC700 - GPIO {gpio}")
print("-" * 26)

# Exportar GPIO
if not os.path.exists(gpio_path):
  try:
    gpio_export(gpio)
    time.sleep(0.1)
  except Exception as e:
    print(f"ERRO: Não é possível exportar o GPIO {gpio}: {e}")
    sys.exit(1)

if not os.path.exists(gpio_path):
  print(f"ERRO: Falha na exportação do GPIO {gpio}")
  sys.exit(1)

# Definir direção
try:
  gpio_set_direction(gpio, "in")
except Exception as e:
  print(f"ERRO: Não é possível definir o GPIO {gpio} como entrada: {e}")
  gpio_unexport(gpio)
  sys.exit(1)

print()
print("A ler o valor DI...")
print("Ligar DIN+ a 3,3 V -> valor=1")
print("Ligar DIN+ em curto a GND -> valor=0")
print("Prima Ctrl+C para parar")
print()

last_val = None

try:
  while True:
    val = gpio_read_value(gpio)
    if val != last_val:
 now = time.strftime("%H:%M:%S", time.localtime())
 print(f"[{now}] DI = {val}")
 last_val = val
    time.sleep(0.01)
except KeyboardInterrupt:
  pass
except Exception as e:
  print(f"ERRO: {e}")
finally:
  print("\nA limpar...")
  try:
    gpio_unexport(gpio)
  except Exception:
    pass
  print("Concluído.")

if __name__ == "__main__":
  main()
Executar: python di_example.py 130
4. FAZER
O EC700 dispõe de dois canais de saída de relé que suportam saídas de contacto seco normalmente abertas para relés industriais, utilizadas para controlar os estados de ligar/desligar de circuitos externos. Interface de hardware:
| IO | Índice IO | Número IO | Grupo Chip |
|---|---|---|---|
| DO-1 | 129 | GPIO4_A | gpiochip1 |
| DO-2 | 128 | GPIO4_A | gpiochip0 |
4.1 Teste rápido
#!/bin/bash
Teste de saída digital (DO) do # EC700
Utilização do #: bash do_example.sh
# DOUT1: bash do_example.sh 129 on
# DOUT2: bash do_example.sh 128 off

if [ $# -lt 1 ]; then
  echo "Utilização: bash $0  [on|off]"
  echo " GPIO: 129=DOUT1 128=DOUT2"
  echo " Se on/off for omitido: alterna"
  exit 1
fi

GPIO=$1
GPIO_PATH=/sys/class/gpio/gpio${GPIO}

# Exportar
if [ ! -d "$GPIO_PATH" ]; then
  echo "$GPIO" > /sys/class/gpio/export 2>/dev/null
  sleep 0.1
fi

# Definir direção
echo "out" > ${GPIO_PATH}/direction 2>/dev/null

# Ler valor atual
CUR=$(cat ${GPIO_PATH}/value 2>/dev/null)

if [ $# -ge 2 ]; then
  case "$2" in
    on|1) VAL=1 ;;
    off|0) VAL=0 ;;
    *) echo "Inválido: $2 (utilize on/off ou 1/0)"; exit 1 ;;
  esac
else
  # Alternar
  if [ "$CUR" = "1" ]; then VAL=0; else VAL=1; fi
fi

echo "$VAL" > ${GPIO_PATH}/value
CUR=$(cat ${GPIO_PATH}/value)
[ "$CUR" = "1" ] && STATE="ON (Relé fechado)" || STATE="OFF (Relé aberto)"
echo "DOUT GPIO=$1 -> $STATE"

Limpeza do #
echo "$GPIO" > /sys/class/gpio/unexport 2>/dev/null
Compilar: gcc do_example.c -o do_example
Executar: ./do_example 129 em
4.2 Exemplo de código em C
/*
* Teste de saída digital (DO) do EC700
* Utilização: ./do_example  [on|off]
* GPIO 129 = DOUT1 128 = DOUT2
* Sem on/off: alternar
*/

#include
#include
#include
#include
#include

static int gpio_write_file(const char *path, const char *value)
{
  int fd = open(path, O_WRONLY);
  if (fd < 0) { perror("open"); return -1; }
  if (write(fd, value, strlen(value)) < 0) { perror("write"); close(fd); return -1; }
  close(fd);
  return 0;
}

static int gpio_read_value(const char *path)
{
  char buf[4] = {0};
  int fd = open(path, O_RDONLY);
  if (fd < 0) { perror("open"); return -1; }
  if (read(fd, buf, sizeof(buf) - 1) < 0) { perror("read"); close(fd); return -1; }
  close(fd);
  return buf[0];
}

int main(int argc, char *argv[])
{
  int gpio, val;
  char path[128], export_str[16], val_str[2];

  if (argc < 2) {
    fprintf(stderr, "Utilização: %s  [on|off]\n", argv[0]);
    fprintf(stderr, " GPIO 129=DOUT1 128=DOUT2\n");
    fprintf(stderr, " Sem on/off: alternar\n");
    return 1;
}

gpio = atoi(argv[1]);
snprintf(export_str, sizeof(export_str), "%d", gpio);
snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d", gpio);

/* Exportar */
if (access(path, F_OK) != 0) {
  gpio_write_file("/sys/class/gpio/export", export_str);
  usleep(100000);
}

/* Definir direção */
snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/direction", gpio);
gpio_write_file(path, "out");

/* Ler corrente */
snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/value", gpio);
int cur = gpio_read_value(path);

if (argc >= 3) {
  if (strcmp(argv[2], "on") == 0 || strcmp(argv[2], "1") == 0)
    val = 1;
  else if (strcmp(argv[2], "off") == 0 || strcmp(argv[2], "0") == 0)
    val = 0;
  else {
    fprintf(stderr, "Valor inválido: %s (utilize on/off ou 1/0)\n", argv[2]);
    gpio_write_file("/sys/class/gpio/unexport", export_str);
    return 1;
  }
} else {
    val = (cur == '1') ? 0 : 1; /* alternar */
}

snprintf(val_str, sizeof(val_str), "%d", val);
gpio_write_file(path, val_str);

cur = gpio_read_value(path);
printf("DOUT GPIO=%d -> %s (%s)\n", gpio,
(cur == '1') ? "ON (Relé fechado)" : "OFF (Relé aberto)",
(cur == '1') ? "COM-NO fechado" : "COM-NO aberto");

/* Desexportar */
gpio_write_file("/sys/class/gpio/unexport", export_str);

return 0;
}
4.3 Exemplo de código em Python
 #!/usr/bin/env python3
"""
Teste de saída digital (DO) do EC700
Utilização: python3 do_example.py  [on|off]
GPIO 129 = DOUT1 128 = DOUT2
Sem on/off: alternar
"""

import sys
import os
import time

GPIO_BASE = "/sys/class/gpio"

def gpio_export(num):
  with open(os.path.join(GPIO_BASE, "export"), "w") as f:
    f.write(str(num))

def gpio_unexport(num):
  with open(os.path.join(GPIO_BASE, "unexport"), "w") as f:
    f.write(str(num))

def gpio_set_direction(num, direction):
  path = os.path.join(GPIO_BASE, f"gpio{num}", "direction")
  with open(path, "w") as f:
    f.write(direction)

def gpio_write_value(num, value):
  path = os.path.join(GPIO_BASE, f"gpio{num}", "value")
  with open(path, "w") as f:
    f.write(str(value))

def gpio_read_value(num):
  path = os.path.join(GPIO_BASE, f"gpio{num}", "value")
  with open(path, "r") as f:
    return f.read().strip()

def main():
  if len(sys.argv) < 2:
    print(f"Utilização: python3 {sys.argv[0]}  [on|off]")
    print(" GPIO 129=DOUT1 128=DOUT2")
    print(" Sem on/off: alternar")
    sys.exit(1)

  gpio = int(sys.argv[1])
  gpio_path = os.path.join(GPIO_BASE, f"gpio{gpio}")

  # Export
  if not os.path.exists(gpio_path):
    try:
      gpio_export(gpio)
 time.sleep(0.1)
    except Exception as e:
 print(f"ERRO: exportação do GPIO {gpio}: {e}")
 sys.exit(1)

  # Definir direção
  gpio_set_direction(gpio, "out")

  # Ler valor atual
  cur = gpio_read_value(gpio)

  if len(sys.argv) >= 3:
    arg = sys.argv[2].lower()
    if arg in ("on", "1"):
 val = 1
    elif arg in ("off", "0"):
      val = 0
    else:
 print(f"Valor inválido: {arg} (utilize on/off ou 1/0)")
 gpio_unexport(gpio)
 sys.exit(1)
  else:
    val = 0 se cur == "1" senão 1 # alternar

  gpio_write_value(gpio, val)
  cur = gpio_read_value(gpio)

  if cur == "1":
    state = "ON (Relé fechado) COM-NO fechado"
  else:
    state = "OFF (Relé aberto) COM-NO aberto"

  print(f"DOUT GPIO={gpio} -> {state}")

  gpio_unexport(gpio)

if __name__ == "__main__":
main()
Executar: python do_example.py 129 em
5. Portas Ethernet
As portas Ethernet estão divididas em WAN e LAN, gerido pelo serviço de rede interna. A configuração é efetuada através da Web. Ver: [Guia de Início Rápido / Preparação do Computador Industrial ARM da Série EC].
6. Rede móvel (opcional)
O produto EC700 suporta comunicação 4G/5G (por favor, contacte atendimento ao cliente para adquirir módulos de comunicação 4G/5G). A identificação do módulo e a marcação são geridas internamente, não exigindo qualquer intervenção do utilizador. Para mais detalhes, consulte: [Guia de Início Rápido / Preparação do Computador Industrial ARM da Série EC]
Nota: O cartão SIM não suporta a troca a quente. Desligue o dispositivo antes de inserir ou retirar o cartão SIM.
7. Wi-Fi (opcional)
O EC700 suporta tanto o modo de ponto de acesso Wi-Fi como o modo de cliente Wi-Fi (consulte atendimento ao cliente (para compras de módulos Wi-Fi). É compatível com 2,4 GHz e 5 GHz bandas. O Wi-Fi é gerido pelo programa interno — não é necessária qualquer intervenção do utilizador. Consulte: [Guia de Início Rápido / Preparação do Computador Industrial ARM da Série EC]
8. Bluetooth (opcional)
A série de produtos EC300 suporta a funcionalidade Bluetooth.
8.1 Teste rápido
# 1. Ver o estado do hardware Bluetooth local
hciconfig -a

# 2. Aceder à consola interativa do Bluetooth
bluetoothctl

# Inicialização do Bluetooth, essencial para o emparelhamento
# Ligar o controlador Bluetooth
power on
# Ativar o agente de emparelhamento para gerir as janelas pop-up de emparelhamento e os códigos de verificação
agent on
# Definir como agente predefinido
default-agent

# Ativar a pesquisa; aguarde que o dispositivo de destino [NOVO] AA:BB:CC:DD:EE:FF seja apresentado antes do emparelhamento
scan on

# Limpar a cache de emparelhamento de dispositivos antigos (opcional; resolve anomalias na cache)
remover AA:BB:CC:DD:EE:FF
# Iniciar o emparelhamento, confirmar digitando «yes» na janela pop-up; o código PIN é normalmente 0000/1234
emparelhar AA:BB:CC:DD:EE:FF
# Marcar o dispositivo como de confiança para permitir a reconexão automática
trust AA:BB:CC:DD:EE:FF
# Estabelecer ligação Bluetooth
connect AA:BB:CC:DD:EE:FF

# Desativar a pesquisa para impedir o excesso de registos
scan off

# Depurar comandos de consulta
# Ver todos os dispositivos detetados
dispositivos
# Ver todos os dispositivos emparelhados
dispositivos-emparelhados
# Ver os dispositivos atualmente ligados
ligações
# Ver os protocolos completos e o estado da ligação do dispositivo de destino
info AA:BB:CC:DD:EE:FF

# Desligar a ligação do dispositivo
desligar AA:BB:CC:DD:EE:FF
# Desligar o Bluetooth (executar conforme necessário)
desligar
# Sair da consola Bluetooth
sair
9. Áudio
O EC700 dispõe de uma tomada de 3,5 mm para auscultadores, que permite a gravação através do microfone e a reprodução através dos altifalantes.
9.1 Teste rápido
#Gravação
# Gravar 10 segundos de áudio
arecord -D hw:1,0 -f cd -t wav test.wav -d 10

#Reprodução:
#Introduza o comando para abrir a consola de depuração de som
alsamixer

#Prima F6 para selecionar default:1 rockchip-es8388
#Prima Enter para confirmar
#Certifique-se de que  está definido como [00]; prima a tecla M para alternar o estado
#Utilize o seguinte comando para reproduzir o áudio na pasta atual
aplay -D hw:1,0 test.wav
10. Ecrã
10.1 Saída HDMI
A EC700 suporta uma saída de vídeo até 4K a 60 fps.
Saída de vídeo: Ligue um monitor à porta HDMI. O dispositivo ajusta automaticamente a resolução no arranque. Se surgirem problemas de visualização, tente alterar a resolução do monitor para 1080P.
Saída de áudio: Ligue um monitor com saída de áudio à porta HDMI e utilize o reprodutor multimédia do ambiente de trabalho para testar:
/userdata/piano2-CoolEdit.mp3
10.2 Entrada HDMI
Suporta entrada de vídeo 1080P60.
Entrada de vídeo:
# Ligue o PC ao dispositivo através de HDMI e utilize o seguinte comando para verificar se a ligação foi bem-sucedida
v4l2-ctl -d /dev/video0 -D
# Inicie a captura de imagens
v4l2-ctl --verbose -d /dev/video0 --set-fmt-video=width=1920,height=1080,pixelformat='BGR3' --stream-mmap=4 --stream-skip=0 --stream-to=~/Desktop/1080P60.bgr --stream-count=50 --stream-poll
# Captura 50 fotogramas por predefinição. Após a conclusão da captura, o ficheiro é guardado como 1080P60.bgr no caminho ~/Desktop/1080P60.bgr
# Pode utilizar um visualizador de imagens compatível com BGR para o abrir e verificar se a cor e a resolução da saída estão normais.
# Recomenda-se a utilização do programa 7YUV para visualização.
Entrada de áudio:
# Certifique-se de que o cabo HDMI RX está ligado entre o PC e o dispositivo, verifique se o áudio está a ser reproduzido no PC e defina a placa de som de saída como RK xxx no Windows 10.
# Execute o seguinte comando na placa para capturar a entrada de áudio HDMI RX (a placa de som de entrada HDMIRX predefinida é hw:0,0):
arecord -D hw:0,0 -f dat hdmi_rx.wav
# Interrompa a captura após algum tempo premindo Ctrl+C. O ficheiro será guardado no diretório atual.
# Copie o ficheiro de áudio hdmi_rx.wav para o PC com Windows 10 para reprodução. O som deverá corresponder.
API REST do sistema
O EC700 disponibiliza uma API REST para consultar o estado do dispositivo e da rede através de código. Ambos os pontos de extremidade aceitam OBTER solicitações sem parâmetros.
1. Obter informações básicas sobre o dispositivo
-
- URL:
OBTER http://{device_IP}/rpc-api/data/devinfo
- URL:
-
- Método: OBTER
-
- Parâmetros da solicitação: Nenhum
Campos de resposta:
| Campo | Descrição | Tipo | Observações |
|---|---|---|---|
| código | Código de estado da resposta | int | Sempre 200 em caso de sucesso |
| data.model | Modelo do dispositivo | cadeia de caracteres | Modelo do dispositivo |
| data.sn | Número de série do dispositivo | cadeia de caracteres | Número de série do dispositivo |
| data.versão | Versão do dispositivo | cadeia de caracteres | Número da versão do software |
Exemplo de resposta:
{
  "código": 200,
  "dados": {
    "modelo": "EC700",
    "sn": "xxxxxxxxxxxx",
    "versão": "x.x.x"
  }
}
2. Obter informações sobre a rede WWAN (celular) do dispositivo
- URL:
OBTER http://{device_IP}/rpc-api/data/wwaninfo - Método: OBTER
- Parâmetros da solicitação: Nenhum
Campos de resposta:
| Campo | Descrição | Tipo | Observações |
|---|---|---|---|
| código | Código de estado da resposta | int | Sempre 200 em caso de sucesso |
| data.enable | Com ligação móvel | booleano | true = ativado, false = desativado |
| data.status | Estado da ligação por linha telefónica | número | 0 = ligado, 1 = a inicializar, 2 = deteção do cartão SIM, 3 = PDP ativado, 4 = a marcar, 5 = pronto |
| data.ip | Endereço IP da WWAN | cadeia de caracteres | Endereço IP atribuído pela rede móvel |
| data.mask | Máscara de sub-rede | cadeia de caracteres | Máscara de sub-rede |
| data.gateway | Endereço do gateway | cadeia de caracteres | Gateway predefinido |
| data.metric | Métrica de rota | número | Valor mais baixo = prioridade mais elevada |
| data.dns | Servidor DNS | cadeia de caracteres | Endereço do resolvedor DNS |
| data.versão | Versão do firmware do módulo | cadeia de caracteres | Versão do firmware do módulo 5G/4G |
| data.imei | IMEI | cadeia de caracteres | Número IMEI do módulo |
| data.signal | Intensidade do sinal | número | 0–100, quanto maior, tanto mais forte é o sinal |
| data.ccid | ID do cartão SIM | cadeia de caracteres | ICCID do cartão SIM |
| data.operator | Operadora | cadeia de caracteres | Nome da transportadora atualmente registada |
| data.sim.maxcall | Número máximo de tentativas de rediscagem | número | Limite de tentativas em caso de falha na marcação |
| data.sim.sim0.auth | Método de autenticação APN | número | 0 = Nenhum, 1 = PAP, 2 = CHAP, 3 = PAP/CHAP |
| data.sim.sim0.addr | Endereço APN | cadeia de caracteres | Nome do ponto de acesso |
| data.sim.sim0.name | Nome de utilizador APN | cadeia de caracteres | Nome de utilizador para autenticação APN |
| data.sim.sim0.passwd | Palavra-passe APN | cadeia de caracteres | Palavra-passe de autenticação APN |
| data.sim.sim0.pinCode | Código PIN | cadeia de caracteres | Código PIN do cartão SIM |
| data.ping.enable | Sonda de rede | booleano | true = ativado, false = desativado |
| data.ping.addr0 | Anfitrião da sonda 0 | cadeia de caracteres | Endereço de destino da sonda de rede 1 |
| data.ping.addr1 | Anfitrião da sonda 1 | cadeia de caracteres | Endereço de destino da sonda de rede 2 |
| data.ping.cyc | Intervalo de sondagem | número | Intervalo em segundos |
| data.ping.num | Contagem de sondas | número | Contagem do limiar de falhas |
| data.ping.state | Estado da sonda | número | 255 = não testado, 0 = falha, 1 = sucesso |
Exemplo de resposta:
{
  "code": 200,
  "data": {
  "enable": true,
  "status": 0,
  "ip": "",
  "mask": "",
  "gateway": "",
  "metric": 3,
  "dns": "223.5.5.5 8.8.8.8",
  "version": "",
  "imei": "",
  "signal": -1,
  "ccid": "",
  "operator": "",
  "sim": {
    "maxcall": 5,
    "sim0": {
 "auth": 3,
 "addr": "",
 "name": "",
 "passwd": "",
      "pinCode": ""
 },
   },
  "ping": {
    "enable": true,
    "addr0": "223.5.5.5",
    "addr1": "8.8.8.8",
    "cyc": 10,
    "num": 3,
    "state": 255
    }
  }
}
Software pré-instalado
O EC700 vem com vários pacotes de software industrial pré-instalados e configurados para arranque automático. Eis como gerir cada um deles.
1. Programa de Gestão Interna (iotrouter)
Para simplificar a experiência do utilizador, a série EC700 vem equipada com o iotrouter programa de gestão que é iniciado no arranque. O programa de gestão inclui:
- Inicialização do dispositivo
- Gestão de redes
- Gestão celular
- Gestão de redes Wi-Fi
- Firewall
- Serviço de configuração do dispositivo (porta predefinida 80, configurável; ficheiro:
/usr/local/src/iotrouter/web/user-config.js) - Explorador de ficheiros (caminho predefinido:
/run/media/; configurável; ficheiro:/usr/local/src/iotrouter/web/user-config.js)
Nota: Recomenda-se manter o programa interno em execução. Se for necessário desativá-lo, terá de assumir você mesmo a gestão dos serviços acima referidos.
2. NeuronEX
O EC700 vem com o NeuronEX-Lite pré-instalado. O serviço inicia automaticamente ao arrancar o sistema e fica à escuta na porta 8085.
Para uma introdução, consulte: [Percurso de aprendizagem dos computadores industriais ARM da série EC]
Ver o estado do serviço: systemctl status neuronex
Reiniciar o serviço: systemctl restart neuronex
Parar o serviço: systemctl stop neuronex
Desativar o arranque automático: systemctl disable neuronex
3. Nó-RED
O EC700 vem com o Node-RED pré-instalado. O serviço inicia automaticamente no arranque e fica à escuta na porta 1880. Para uma introdução, consulte: [Percurso de aprendizagem dos computadores industriais ARM da série EC]
Ver o estado do serviço: systemctl status node-red
Reiniciar o serviço: systemctl restart node-red
Parar o serviço: systemctl stop node-red
Desativar o arranque automático: systemctl disable node-red
4. FUXA
Todos os produtos da série EC700 vêm com o FUXA pré-instalado. O serviço inicia automaticamente no arranque e fica à escuta na porta 1881. Para uma introdução, consulte: [Guia de Desenvolvimento Avançado para Computadores Industriais ARM da Série EC]
Ver o estado do serviço: systemctl status fuxa
Reiniciar o serviço: systemctl restart fuxa
Parar o serviço: systemctl stop fuxa
Desativar o arranque automático: systemctl disable fuxa
5. Ambiente de trabalho Xfce4
O ambiente de trabalho predefinido é o Xfce4. Este é fornecido apenas a título de demonstração. Se precisar de apresentar outros conteúdos, como uma interface de utilizador baseada em Qt, pode desenvolvê-la você mesmo.
O gestor de ecrãs é: lightdm
Ver o estado do serviço: systemctl status lightdm
Reiniciar o serviço: systemctl restart lightdm
Parar o serviço: systemctl stop lightdm
Desativar o arranque automático: systemctl disable lightdm
6. Programas personalizados do utilizador
As aplicações dos utilizadores são desenvolvidas de forma independente pelos próprios utilizadores e executadas como processos separados. No entanto, é necessário prestar especial atenção à gestão da memória e do armazenamento para evitar exceções do sistema. É possível adicionar software para que seja iniciado automaticamente pelo sistema através dos seguintes métodos:
/etc/rc.local- serviço systemd
/etc/init.dsistema
Também oferecemos serviços de desenvolvimento de software personalizado. Para mais informações, Por favor, contacte a nossa equipa de vendas.
7. Personalização do logótipo de arranque
Os utilizadores podem substituir eles próprios o logótipo de arranque do sistema.
| Ficheiro do logótipo | Palco de Exposição |
|---|---|
| logo.bmp | Exibido durante a fase U-Boot |
| logo_kernel.bmp | Exibido durante a fase de arranque do kernel |
7.1 Requisitos de formatação
A imagem do logótipo deve ser um Imagem BMP de 24 bits. A resolução da imagem não deve exceder a resolução do ecrã HDMI ligado.
7.2 Substituição do logótipo
- Ligue o dispositivo.
- Copie a sua personalização
logo.bmpelogo_kernel.bmpficheiros para oSDK_PATH/kernel-6.1diretório, substituindo os ficheiros existentes com o mesmo nome.

Nota: Os nomes dos ficheiros dos logótipos não devem ser alterados.
Conclusão
O EC700 foi concebido para o ajudar a passar rapidamente do conceito ao protótipo implementado. Entre o ambiente Linux aberto, o conjunto de software industrial pré-instalado (Node-RED, NeuronEX, FUXA) e as interfaces de hardware simples, a maior parte do trabalho de base já está feita — basta escrever a lógica da sua aplicação e ligar os seus sensores e atuadores.
Algumas coisas que vale a pena ter em conta ao começar a programar:
- Comece pela porta série de depuração. Mesmo que pretenda trabalhar através do SSH, a porta de depuração Type-C é a sua alternativa quando a rede não estiver a funcionar bem.
- Aproveite a API REST. O
/rpc-api/data/Os endpoints facilitam imenso a obtenção de informações sobre os dispositivos e o estado da rede móvel para os seus próprios painéis de controlo ou scripts de monitorização — não é necessário analisar manualmente os comandos AT. - Respeite o serviço iotrouter. Este componente gere a rede, o Wi-Fi e a rede móvel em segundo plano. Se o desativares, terás de te encarregar de reimplementar essas funções.
- Tenha em atenção o seu orçamento para armazenamento. Com 128 GB de memória interna e a possibilidade de expansão NVMe, tem espaço de sobra — mas as imagens do Docker e os pesos dos modelos de IA acumulam-se rapidamente.
Se estiver à procura das especificações completas do hardware, da tabela de compatibilidade de protocolos ou das opções de personalização OEM/ODM, consulte o Página do produto EC700. Para questões relacionadas com o acesso ao SDK, desenvolvimento personalizado ou encomendas em grande quantidade, a equipa da IOTRouter está pronta para ajudar — basta contactar-nos através do formulário de contacto disponível no site.
Agnes Wang é especialista em soluções de IoT na IOTRouter, dedicando-se principalmente a gateways de IoT industrial, computação de ponta e soluções de automação industrial.
É especialista em tecnologias de comunicação industrial, incluindo Modbus, IEC 60870-5-104, MQTT, OPC UA, integração de PLC e aplicações de monitorização remota. Colabora na elaboração de artigos técnicos e guias de aplicação sobre soluções de IoT industrial, conversão de protocolos e computação na periferia.