In der industriellen Netzwerksteuerung, der Stromversorgungsaufbereitung und bei Punkt-zu-Punkt-Kommunikationsanwendungen zwischen Computern werden Daten über den seriellen Kommunikationsbus für verschiedene Arten physikalischer Netzwerke wie RS232, RS485 und Controller Area Networks übertragen. Jedes miteinander verbundene System verfügt in der Regel über eine eigene Stromversorgung, und da die Systeme oft weit voneinander entfernt sind, ist häufig eine galvanische Trennung erforderlich, um Erdschleifen zu unterbrechen, das System vor Hochspannungsspitzen zu schützen und Signalverzerrungen zu reduzieren.
Isolation
Transformatoren, Koppelkondensatoren und Optokoppler (heute als i-Koppler bezeichnet) sind typische Methoden zur galvanischen Trennung, die verhindern, dass Strom zwischen zwei Punkten fließt, während Daten ungehindert durchgelassen werden (Abbildung 1). Die Trennung dient dem Schutz vor hohen Spannungen oder Strömen, die durch Netzspannungsspitzen oder Erdschleifen verursacht werden und in jedem System mit mehreren Erdungspfaden auftreten können. Durch lange Kabel getrennte Systemerdungen haben nicht das gleiche Potential, sodass zwischen den beiden Systemen ein Erdungsstrom fließt. Ohne Isolierung kann dieser Strom Störsignale verursachen, die Messqualität beeinträchtigen oder sogar Systemkomponenten zerstören.
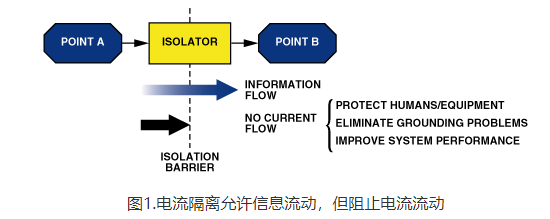
Ströme, die in industriellen Umgebungen durch das Ein- und Ausschalten von Motoren, elektrostatische Entladungen (ESD) oder Blitzeinschläge in der Nähe in lange Kabel eingekoppelt werden, können schnelle Änderungen des Erdungspotenzials verursachen, die oft mehrere hundert oder tausend Volt betragen. In diesem Fall wird das vom Fernsystem erwartete Logikpegel-Schaltsignal von einer im Verhältnis zu seiner lokalen Masse hohen Spannung überlagert. Ohne Isolierung könnte diese Spannung das Signal stören oder das System beschädigen. Die Erdung aller an den Bus angeschlossenen Geräte schützt das System vor dieser schädlichen Energie, und die Isolierung dieser Geräte verhindert Masseschleifen und Überspannungen.
Um das System vollständig zu isolieren, müssen alle Signalleitungen und Stromversorgungen isoliert werden. Isolierte DC/DC-Wandler sorgen für die Stromisolierung, während digitale iCoupler-Isolatoren die Signalisolierung gewährleisten.
Kupplungstechnik
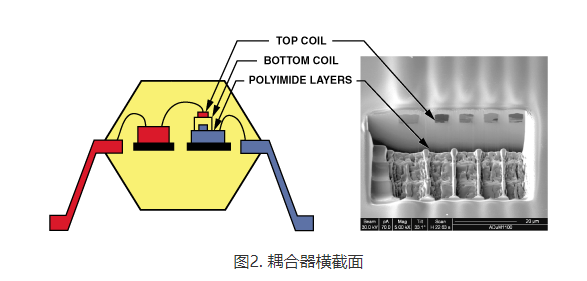
Im Gegensatz zu den in EDs und Optokopplern verwendeten Fotodioden basieren Koppler-Isolatoren auf magnetischen Kopplern in Chip-Scale-Transformator-Bauweise (Abbildung 2). Planare Transformatoren nutzen eine CMOS-Metallschicht zusammen mit einer Goldschicht, die über einer Passivierungsschicht angeordnet ist. Eine Polyimidschicht mit hoher Durchbruchspannung unterhalb der Goldschicht isoliert die obere Transformatorspule von der unteren. Hochgeschwindigkeits-CMOS-Schaltungen, die mit der oberen und unteren Spule verbunden sind, bilden die Schnittstelle zwischen jedem Transformator und seinen externen Signalen. Die Wafer-Level-Fertigung bietet eine kostengünstige Methode, um mehrere Isolationskanäle sowie andere Halbleiterfunktionen in einem einzigen Gehäuse zu integrieren. Die I-Koppler-Technologie beseitigt die bei Optokopplern auftretenden unbestimmten Stromübertragungsverhältnisse, nichtlinearen Übertragungsfunktionen und Drifterscheinungen (über Zeit und Temperatur); sie reduziert den Stromverbrauch um bis zu 90% und erfordert keine externen Treiber oder diskrete Bauelemente.
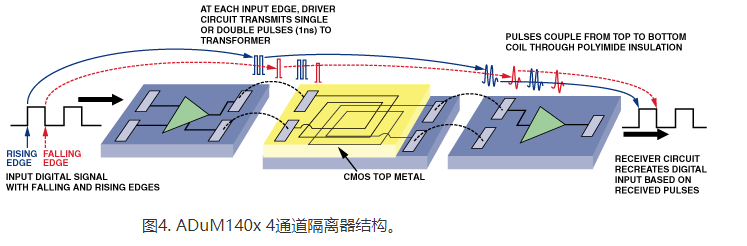
Die Schaltung auf der Primärseite des Transformators wandelt die logischen Eingangsübergänge in 1-ns-Impulse um, die anschließend über den Transformator übertragen werden. Wie in Abbildung 3 dargestellt, erfasst die Schaltung auf der Sekundärseite diese Impulse und stellt das Eingangssignal wieder her, während die Auffrischschaltung auf der Eingangsseite sicherstellt, dass der Ausgangszustand dem Eingangszustand entspricht, selbst wenn kein Eingangsübergang vorliegt. Dies ist wichtig für den Einschaltzustand sowie für Eingangswellenformen bei niedrigen Datenraten oder konstantem Gleichstromeingang.
Da der Zweck eines i-Coupler-Produkts darin besteht, den Eingang vom Ausgang zu isolieren, muss die Schaltung auf der einen Seite des Transformators auf einem separaten Chip untergebracht sein, der von der Schaltung auf der anderen Seite des Transformators getrennt ist. Der Transformator selbst kann auf einem der beiden Chips oder auf einem dritten Chip untergebracht werden, wie beispielsweise dem in Abbildung 4 gezeigten ADuM140x. Der gesamte Chipsatz ist in einem Standard-Kunststoffgehäuse untergebracht, ähnlich wie bei verschiedenen Halbleiterbauelementen.
Eine Besonderheit der iCoupler-Bauteile ist ihre Fähigkeit, Sende- und Empfangskanäle in einem einzigen Gehäuse zu vereinen. Der I-Kopplungstransformator selbst ist bidirektional, sodass Signale in beide Richtungen übertragen werden können, sofern auf jeder Seite des Transformators die entsprechende Schaltung vorhanden ist. Auf diese Weise werden Mehrkanal-Isolatoren mit verschiedenen Sende-/Empfangskanal-Konfigurationen bereitgestellt.
Serieller Kommunikationsbus
Die Spezifikationen RS-232 (EIA232) und RS-485 (EIA/TIA485) definieren lediglich die physikalische Schicht, sodass Anwender oder andere Standards, die deren Verwendung in der physikalischen Schicht festlegen, die Signalisierungsprotokolle definieren können. Der CAN-Bus hingegen definiert sowohl die physikalische Schicht als auch die Datenverbindungsschicht.
RS-232: Der RS-232-Busstandard ist einer der beliebtesten seriellen Kommunikationsbusse und wurde ursprünglich 1962 für die Kommunikation zwischen Computern und Modems spezifiziert. Dank seiner Einfachheit, Flexibilität und langjährigen erfolgreichen Nutzung wird er nach wie vor häufig als Kommunikationsverbindung zwischen Systemen eingesetzt, was auch der Grund für seine anhaltende Beliebtheit ist. Er wurde für die Punkt-zu-Punkt-Kommunikation entwickelt und nutzt zwei dedizierte, unsymmetrische Single-Ended-Leitungen sowie ein massebezogenes Signal, um Vollduplex-Kommunikation zu ermöglichen.
Die Datenraten sind auf 20 kbps begrenzt, bei Niederspannungsvarianten auf 64 kbps. Die maximale Lastkapazität von 2500 pF und die Lastimpedanz von 3 kΩ bis 7 kΩ begrenzen die maximal praktikable Kabellänge auf etwa 16 Meter. RS-232 spezifiziert einen Treiberausgangspegel von –5 V bis –15 V für Logik 1, einen Treiberausgangspegel von 5 V bis –15 V für Logik 0 und einen Empfängereingangspegel von –3 V bis –15 V für Logik 1. Logik 3 beträgt 3 V. Logik 0 beträgt 15 V. Spannungen zwischen –3 V und 3 V sind nicht definiert. Der große Spannungshub und der Unsicherheitsbereich gewährleisten eine hohe Störfestigkeit und ermöglichen den Empfang effektiver Signalpegel über längere Kabel.
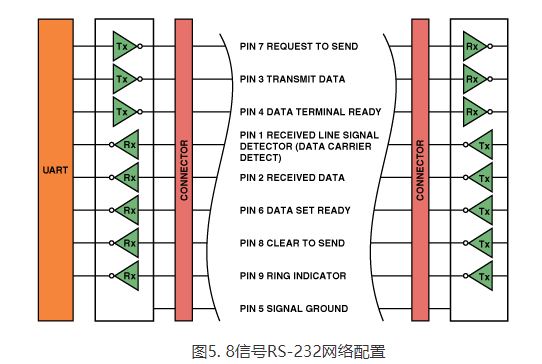
Die RS-232-Spezifikation definiert die Pinbelegung für einen 25-poligen D-Stecker mit 20 Signalleitungen; häufiger wird jedoch ein 9-poliger Stecker mit 8 Signalleitungen verwendet, wie in Abbildung 5 dargestellt. Für die Datenübertragung wird in jeder Richtung eine Leitung verwendet; die übrigen Leitungen sind für das Kommunikationsprotokoll vorgesehen. Im einfachsten Fall benötigt RS-232 nur drei Leitungen: Tx (Daten senden), Rx (Daten empfangen) und GND (Masse). Im 25-poligen Stecker ist eine Schutzerde für die Gerätesicherheit definiert. Diese Leitung wird typischerweise mit der Versorgungserde oder der Gehäuseerde verbunden und sollte nicht mit der Signalerde oder zwischen Systemen verbunden werden.
Der RS-232-Standard unterteilt Geräte in zwei Kategorien: DCE (Datenkommunikationsgeräte) und DTE (Datenendgeräte). Diese Bezeichnungen stammen aus der Zeit der Computer und Modems. Heutzutage legen diese Begriffe lediglich fest, welche Leitungen als Eingänge und welche als Ausgänge angeschlossen sind.
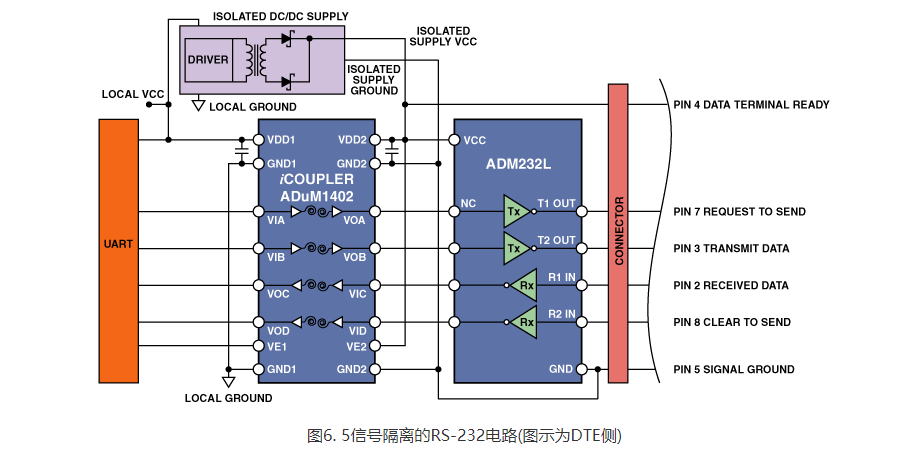
RS-232 wird häufig zum Anschluss mehrerer Systeme verwendet, daher ist die Galvanische Trennung zwischen jedem System und dem Bus von entscheidender Bedeutung. Digitale Isolatoren unterstützen den RS-232-Standard nicht und können daher nicht zwischen dem Transceiver und dem Kabel eingesetzt werden; stattdessen werden sie zwischen dem Transceiver und dem lokalen System verwendet. Die Systemseite des Transceivers wird in der Regel über Logikpegel von 0 V bis 3 V oder 0 V bis 5 V an einen universellen asynchronen Empfänger/Sender (UART) oder einen Prozessor angeschlossen. Da die Eingangs- und Ausgangs-Schaltungskoppler-Isolatoren der i-Serie elektrisch voneinander getrennt sind, können sie zwischen dem UART und dem Transceiver platziert werden, was eine einfache Möglichkeit darstellt, das System vom Kabel zu isolieren. Um die Isolation zu vervollständigen, wird ein isolierter DC-DC-Wandler zur Stromversorgung des Isolators und des Transceivers verwendet. Die Kombination aus dem digitalen I-Koppler-Isolator ADuM1402, dem RS-232-Transceiver ADM232L und einer isolierten Stromversorgung, wie in Abbildung 6 dargestellt, verhindert Erdschleifen und bietet einen wirksamen Schutz vor Schäden durch Überspannungen.
RS-485: Der RS-485-Standard ist für den Betrieb von bis zu 32 Paaren von Sendern und Empfängern ausgelegt. Dank seiner Vielseitigkeit und der Möglichkeit, Kabel mit einer Länge von bis zu 4000 Metern zu betreiben, ist er in einer Vielzahl von Anwendungen beliebt, insbesondere in Verbindungssystemen über sehr große Entfernungen. Die RS-485-Kommunikation wird sowohl im SCSI-Protokoll (Small Computer System Interface) als auch im PROFIBUS-Protokoll verwendet.
Die verfügbaren Kabellängen hängen von den Anforderungen an die Datenübertragungsrate ab, wobei die Kombinationen aus Geschwindigkeit und Länge von 200 kbit/s bei 1.200 Metern bis zu 12 Mbit/s bei 100 Metern reichen. Unter Verwendung einer symmetrischen Differenzsignalübertragung sendet der RS-485-Treiber Daten über zwei Ausgangsleitungen. Der Empfänger ermittelt den Logikzustand durch den Vergleich der beiden Signale. Ein Spannungsabfall von mehr als 200 mV liefert gültige Logikpegel. Differenzverstärker im Treiber und im Empfänger steuern den Stromfluss zwischen den Signalleitungen. Im Vergleich zu Single-Ended-Lösungen wie RS-232 weist das System eine höhere Störfestigkeit auf.
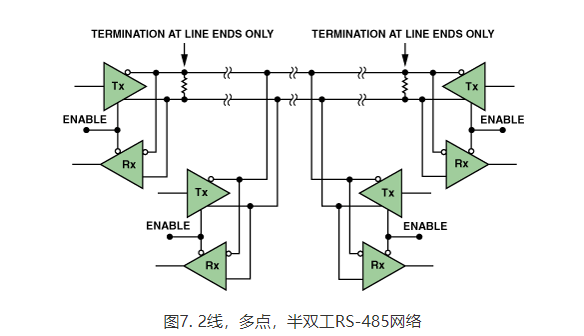
Eine Freigabefunktion ermöglicht es, Treiber in einen hochohmigen Zustand zu versetzen; daher können sich mehrere Treiber einen Bus ohne Konflikte teilen. Dieses Softwareprotokoll definiert einen Bus-Arbiter, der alle Treiber bis auf einen jederzeit inaktiv hält und es bis zu 32 Treibern ermöglicht, sich die Leitung zu teilen. Eine halbduplexe, bidirektionale 2-Draht-Konfiguration ist in Abbildung 7 dargestellt. Jeder Knoten enthält einen Treiber und einen Empfänger, die sich alle dasselbe 2-Draht-Twisted-Pair-Kabel teilen. Dies vereinfacht zwar die Installation und senkt die Kosten, schränkt jedoch den maximalen Durchsatz ein. Eine 4-Draht-Vollduplex-Konfiguration (bei der ein Knoten als Master und die übrigen Knoten als Slaves fungieren) ist komplexer, bietet jedoch höhere Datenraten.
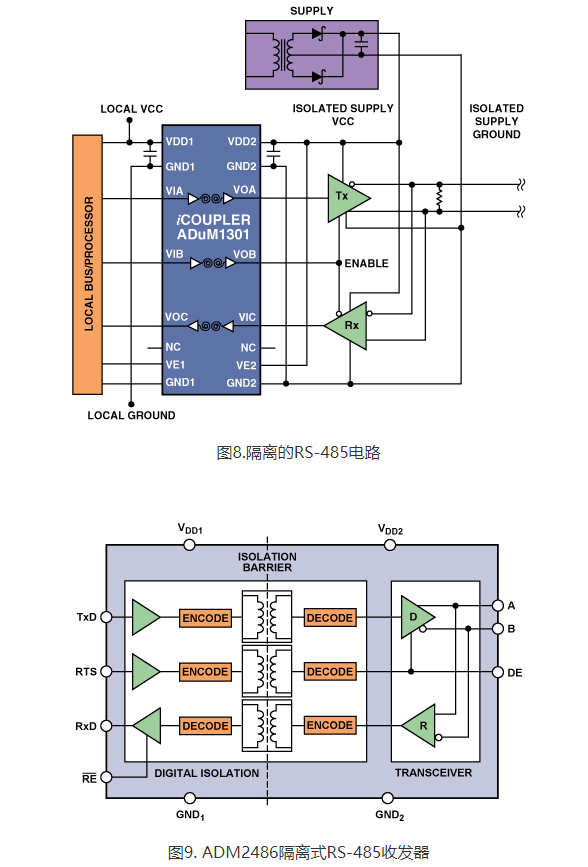
Da RS-485 häufig zur Verbindung mehrerer Systeme verwendet wird, ist die galvanische Trennung zwischen den einzelnen Systemen und dem Bus von entscheidender Bedeutung. Wie bei RS-232 unterstützen digitale Isolatoren den RS-485-Standard nicht und können daher nicht zwischen dem Transceiver und dem Kabel eingesetzt werden. Stattdessen werden sie zwischen dem Transceiver und dem lokalen System verwendet. Die Systemseite des Transceivers ist in der Regel an einen lokalen Bus oder Prozessor angeschlossen. Da die Eingangs- und Ausgangsschaltungen eines i-Coupler-Isolators elektrisch voneinander getrennt sind, lässt sich das System durch den Einbau eines solchen Isolators zwischen Prozessor und Transceiver auf einfache Weise vom Kabel isolieren. Um die Isolierung zu vervollständigen, wird ein isolierter DC-DC-Wandler zur Stromversorgung des Isolators und des Transceivers verwendet. Die in Abbildung 8 dargestellte Kombination aus dem digitalen i-Coupler-Isolator ADuM1301 und der isolierten Stromversorgung verhindert Erdschleifen und bietet einen wirksamen Schutz vor Schäden durch Überspannungen.
CAN-Bus: Der ursprünglich für Anwendungen im Automobilbereich entwickelte CAN-Bus-Standard definiert ein serielles 2-Draht-Kommunikationsprotokoll, das Datenraten von bis zu 1 Mbit/s, bis zu 30 Knoten und eine maximale Kabellänge von 40 Metern ermöglicht. Er überträgt asynchrone Daten in Form von Frames, die Start- und Stoppbits, Arbitrierungsfelder, Steuerfelder, Felder für die zyklische Redundanzprüfung (CRC) sowie Bestätigungsfelder enthalten. Jeder Knoten kann gleichzeitig empfangen und senden; daher ist eines der wichtigsten Merkmale des Protokolls die verlustfreie Bit-Arbitrierung, die sicherstellt, dass keine Daten verloren gehen. Jeder Knoten sendet zu Beginn jeder Nachricht ein primäres „Start of Message“ (SOM)-Bit. Andere Knoten erkennen diese Aktivität und versuchen erst dann, mit der Übertragung zu beginnen, wenn die Nachricht vollständig ist. Anschließend wird das 11-Bit- oder 29-Bit-Arbitrierungsfeld gesendet. Dieses Feld, das auch als Identifikator bezeichnet wird, legt die Priorität der über den Bus gesendeten Nachrichten fest. Der Knoten mit der höchsten Priorität kontrolliert stets den Bus, während Knoten mit niedrigerer Priorität warten. Diese verlustfreie Arbitrierung stellt sicher, dass die Nachrichten mit der höchsten Priorität immer durchkommen.
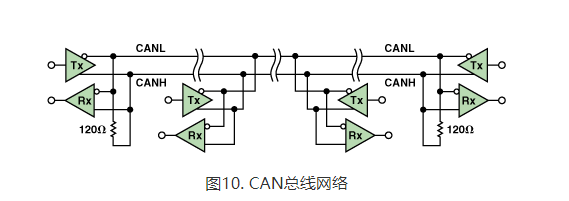
Wie in Abbildung 10 dargestellt, verwendet der CAN-Bus eine symmetrische 2-Draht-Differenzschnittstelle, die typischerweise mit 3 V oder 5 V betrieben wird. Zur Gewährleistung kompakter Nachrichten mit einer minimalen Anzahl von Flankenübergängen und einer hohen Störfestigkeit wird die NRZ-Codierung (Non-Return-to-Zero) verwendet. Der CAN-Bus-Transceiver nutzt ein Paar Open-Drain-Bauelemente, um ein Differenzsignal von CANH (V_(CC) – 0,9 V) zu CANL (1,5 V) zu erzeugen. Im angesteuerten Zustand erzeugt der Sender ein dominantes Signal, das einen logischen Low-Pegel darstellt. Wenn der Sender nicht angesteuert wird, setzt der Pull-up-Widerstand den Bus auf V_(CC)/2 und erzeugt so ein rezessives Signal, das einen logischen High-Pegel darstellt. Eine Backup-Steuerung versetzt den Transceiver in einen Energiesparmodus. Der Energiespar-Empfänger bleibt im Standby-Modus aktiv, überwacht Änderungen des Busstatus und signalisiert dem Controller, den lokalen Knoten zu aktivieren, sobald Aktivität erkannt wird.
Wie RS-232 und RS-485 unterstützen digitale Isolatoren den CAN-Bus-Standard nicht und können daher nicht zwischen dem Transceiver und dem Kabel eingesetzt werden. Verwenden Sie stattdessen Standard-Logikpegel von 3 V oder 5 V zwischen dem Transceiver und dem lokalen CAN-Controller. Da die Ein- und Ausgangsschaltungen eines i-Coupler-Isolators elektrisch voneinander getrennt sind, lässt sich ein System auf einfache Weise von den Kabeln isolieren, indem ein Isolator zwischen dem Prozessor und dem Transceiver eingefügt wird. Um die Isolierung zu vervollständigen, wird ein isolierter DC-DC-Wandler zur Stromversorgung des Isolators und des Transceivers verwendet. Die Kombination aus i-Coupler-Digitalisolatoren und isolierten Stromversorgungen (siehe Abbildung 11) verhindert Masseschleifen und bietet einen wirksamen Schutz vor Schäden durch Überspannungen.
Schlüsselwörter: DTU, transparente Datenübertragung